


ເຄື່ອງ CNC ອອກຕາມແນວນອນ 5 ແກນ NHM-50-P
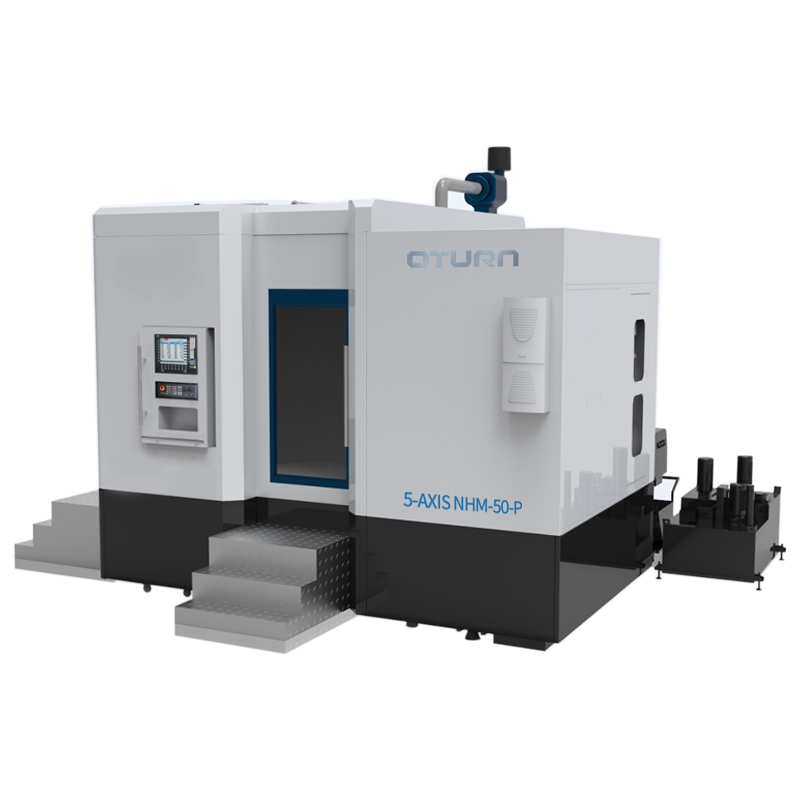
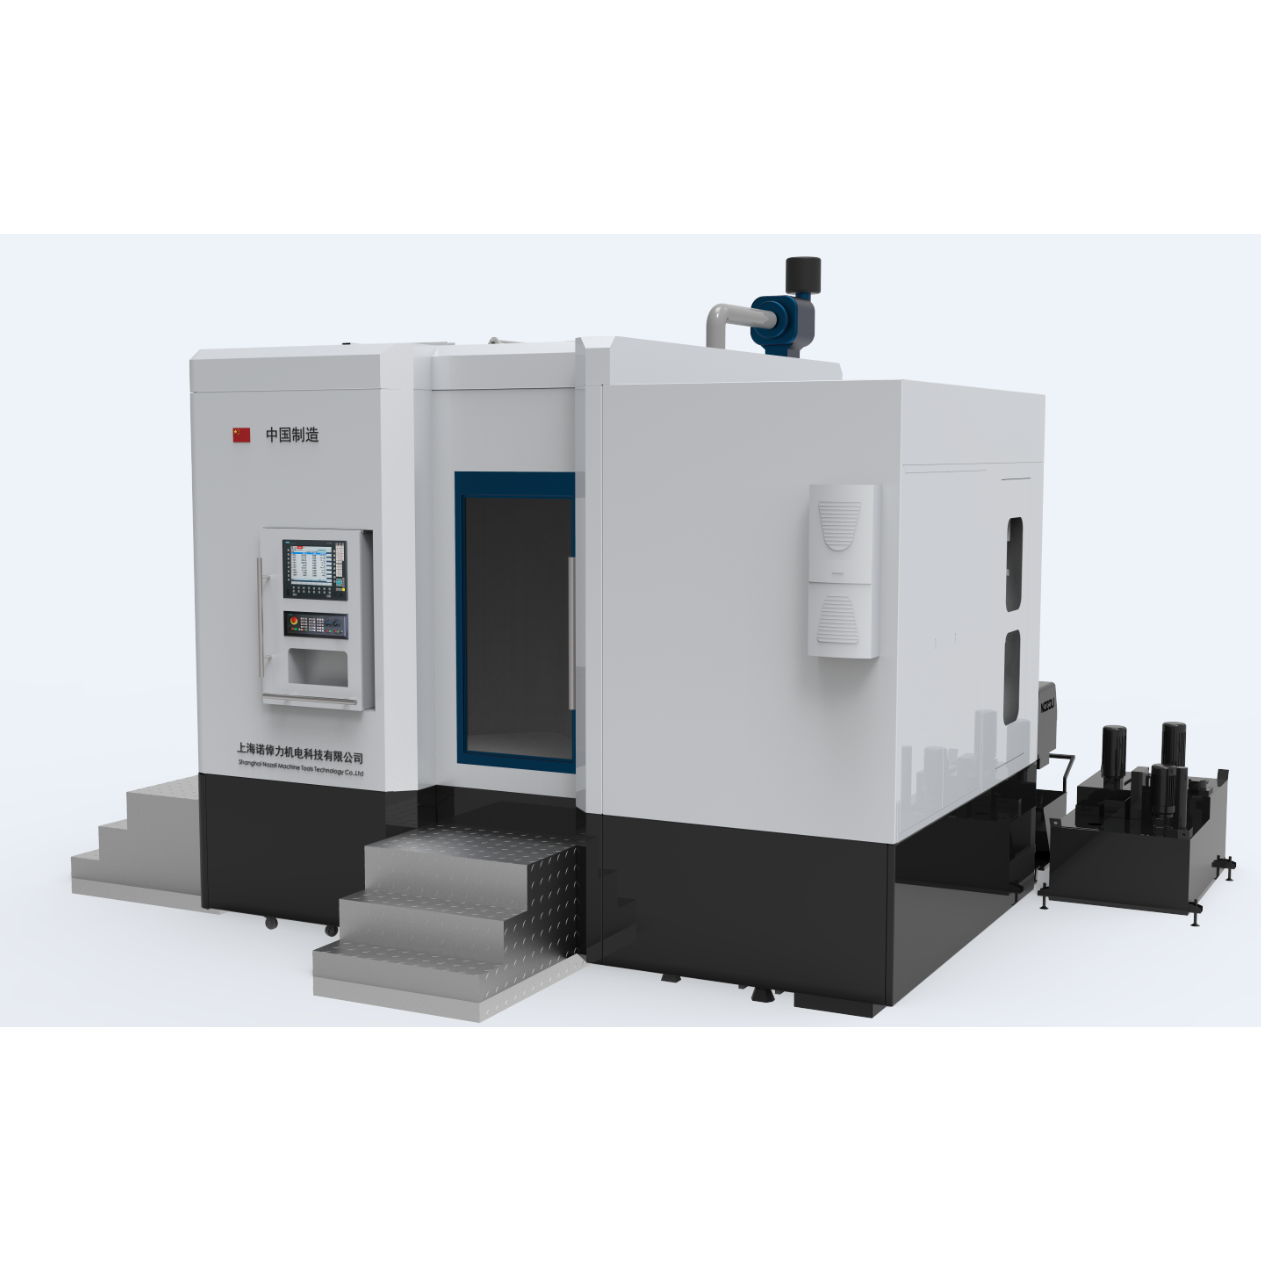
ການແນະນຳເຄື່ອງຈັກ 5 ແກນ
ຮູບແບບ NHM ແມ່ນສູນເຄື່ອງຈັກຫ້າແກນແນວນອນທີ່ສາມາດປ່ຽນຈາກແນວຕັ້ງເປັນແນວນອນໄດ້. ການຕັ້ງຄ່າມາດຕະຖານຂອງເຄື່ອງຈັກແມ່ນລະບົບ SIEMENS 840D sl CNC, ແລະ ມີຄວາມເປັນໄປໄດ້ສູງທີ່ຈະໃຊ້ມໍເຕີ servo Siemens ຂັບເຄື່ອນໂດຍກົງ, ເຊິ່ງເຮັດໃຫ້ເຄື່ອງຈັກມີລັກສະນະຂອງຄວາມແມ່ນຍຳສູງໃນການວາງຕຳແໜ່ງ, ຄວາມໄວໃນການຕອບສະໜອງທີ່ໄວ, ແລະ ການປະມວນຜົນການເຊື່ອມຕໍ່ຫ້າແກນ. ໃນເວລາດຽວກັນ, ເຄື່ອງຈັກມີອຸປະກອນປ່ຽນເຄື່ອງມືອັດຕະໂນມັດ, ເຊິ່ງສະທ້ອນໃຫ້ເຫັນເຖິງການປະມວນຜົນທີ່ມີປະສິດທິພາບ ແລະ ອັດຕະໂນມັດຢ່າງເຕັມທີ່.
ເຄື່ອງຈັກເຄື່ອນທີ່ໄປທາງຊ້າຍ ແລະ ຂວາຜ່ານແຜ່ນເລື່ອນ (ແກນ X), ໂຕະເຮັດວຽກເຄື່ອນທີ່ໄປມາ (ແກນ Z), ຫົວເຄື່ອງເຄື່ອນທີ່ຂຶ້ນ ແລະ ລົງ (ແກນ Y), ໂຕະໝຸນ (ແກນ C) ແລະ ຫົວເຄື່ອງໂມ້ໝຸນ (ແກນ B), ເຊິ່ງເຮັດໃຫ້ການເຊື່ອມຕໍ່ຫ້າແກນເປັນຈິງ. ເຄື່ອງຈັກທັງໝົດປະກອບດ້ວຍຕຽງ, ເສົາ, ແຜ່ນເລື່ອນ, ໂຕະໝຸນ, ຫົວເຄື່ອງໂມ້, ລະບົບນິວເມຕິກ, ລະບົບຫລໍ່ລື່ນອັດຕະໂນມັດ, ລະບົບເຮັດຄວາມເຢັນການກຳຈັດຊິບ, ລະບົບໄຟຟ້າ ແລະ ລະບົບປ້ອງກັນທີ່ປິດລ້ອມຢ່າງຄົບຖ້ວນ.
ເຄື່ອງຈັກມີແກນໝູນໄຟຟ້າເປັນມາດຕະຖານ, ພ້ອມດ້ວຍໜ້າທີ່ຂອງທໍ່ລະບາຍນ້ຳກາງ, ເຊິ່ງສາມາດເຮັດໃຫ້ແກນໝູນໄດ້ໂດຍອັດຕະໂນມັດ. ແກນປ້ອນເສັ້ນຊື່ທັງສາມແກນຂອງເຄື່ອງຈັກ, X, Y, ແລະ Z, ໃຊ້ມໍເຕີ servo ເພື່ອຂັບບານສະກູໂດຍກົງໃຫ້ໝຸນຜ່ານຕົວເຊື່ອມຕໍ່. ລະບົບສົ່ງກຳລັງມີຄວາມແມ່ນຍຳສູງໃນການເຄື່ອນໄຫວ ແລະ ຄວາມແຂງແຮງຂອງລະບົບສົ່ງກຳລັງ.
ຊິ້ນສ່ວນຫຼັກຂອງເຄື່ອງຈັກທີ່ຊື້ມາລ້ວນແຕ່ຊື້ມາຈາກຍີ່ຫໍ້ຊັ້ນໜຶ່ງ, ພ້ອມດ້ວຍເຄື່ອງເຮັດຄວາມເຢັນນ້ຳ, ລະບົບສາຍພານລຳລຽງຊິບ ແລະ ລົດບັນທຸກຊິບເປັນມາດຕະຖານ.
ຫົວຕັ້ງ ແລະ ຫົວນອນສາມາດໝຸນໄດ້ໃນສອງໜ້າດິນທີ່ໝຸນຕັ້ງສາກກັນ.
ມັນຮັບຮູ້ການປ່ຽນຈາກແນວຕັ້ງເປັນແນວນອນ ແລະ ການແກະສະຫຼັກຫຼາຍໜ້າ, ແລະ ແກ້ໄຂບັນຫາການແກະສະຫຼັກຫຼາຍໜ້າ, ຫຼາຍຂອບ ແລະ ຫຼາຍຊ່ອງຂອງມຸມຕ່າງໆໃນການໜີບຄັ້ງດຽວຂອງຊິ້ນວຽກ.
ແກນໄຟຟ້າປະສິດທິພາບສູງ, ເວລາຕັດສັ້ນ, ປະສິດທິພາບການຕັດສູງ, ເຄື່ອງມືຍາວ, ຄວາມແມ່ນຍໍາສູງໃນການຕັດ
ການອອກແບບທີ່ກະທັດຮັດ, ລະບົບໜີບແບບ passive ທີ່ມີຄວາມອ່ອນໄຫວສູງ, ເບຣກທີ່ໝັ້ນຄົງສູງ, ແລະ ເຄື່ອງຈັກທີ່ມີຄວາມແມ່ນຍໍາສູງ.
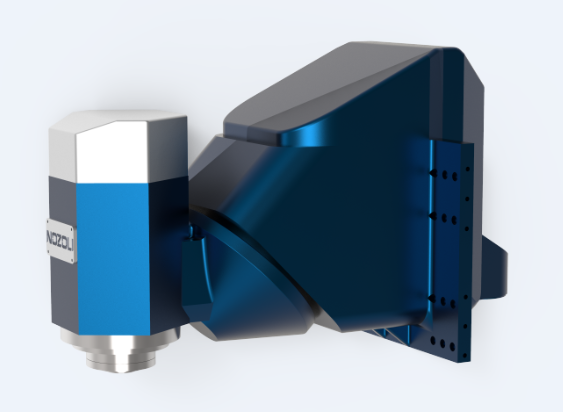
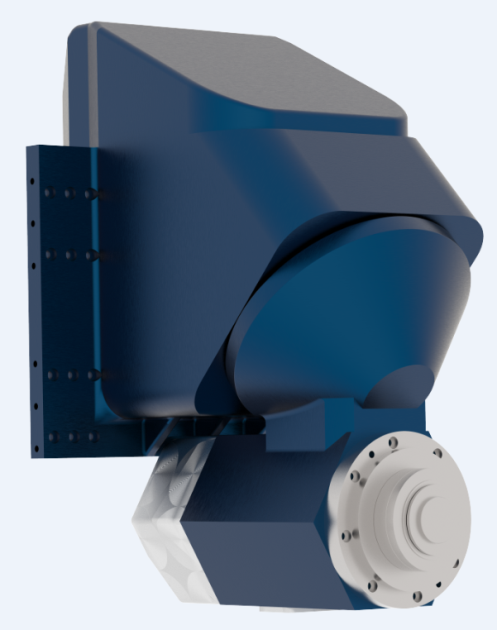
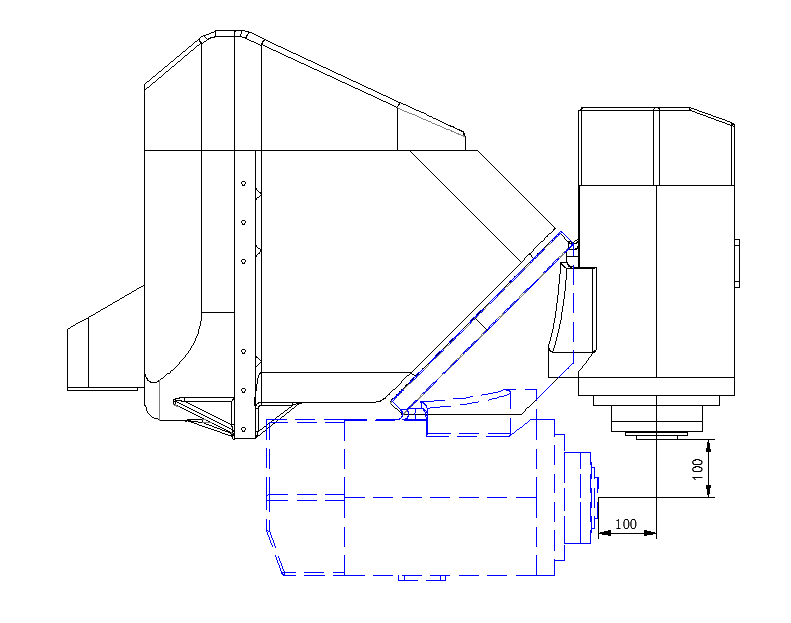
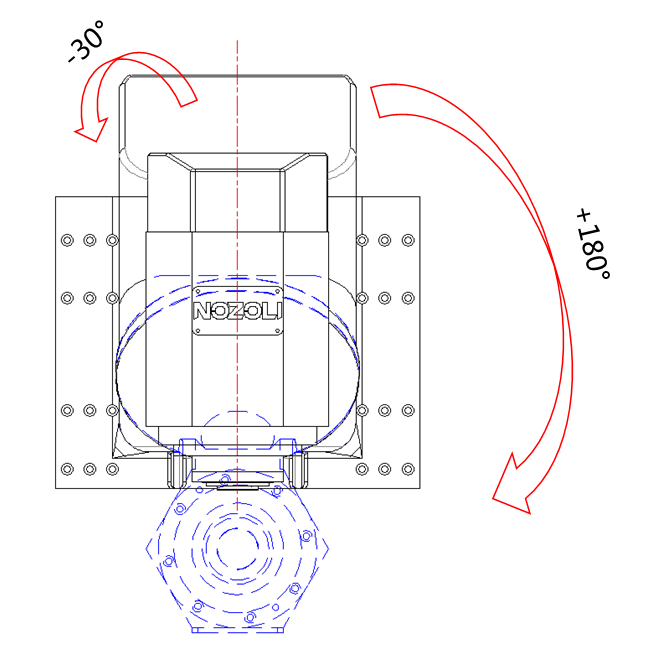
ຮູບແບບ NHM ແມ່ນສູນເຄື່ອງຈັກເຊື່ອມຕໍ່ຫ້າແກນປະເພດການປ່ຽນແນວຕັ້ງ-ແນວນອນ. ແກນສາມແກນໃຊ້ຄູ່ມືລູກກິ້ງເສັ້ນຊື່ທີ່ມີຄວາມແມ່ນຍໍາສູງ, ຮັບນໍ້າໜັກສູງ, ຄວາມໄວສູງ, ມີຄວາມແຂງແກ່ນສູງ, ແລະສຽງລົບກວນຕໍ່າ, ເຊິ່ງເຄື່ອນຍ້າຍໄດ້ຢ່າງລຽບງ່າຍໂດຍບໍ່ມີການຄານ ແລະ ໃຫ້ປະສິດທິພາບການປ້ອນທີ່ສົມບູນແບບ.
ກົນໄກການວາງຕຳແໜ່ງ ແລະ ການໜີບທີ່ມີຄວາມແມ່ນຍໍາສູງ, ການນໍາໃຊ້ກົນໄກການວາງຕຳແໜ່ງ ແລະ ການໜີບທີ່ມີປະສິດທິພາບສູງສາມາດຮັບປະກັນການໜີບທີ່ແຂງແກ່ນ ແລະ ການວາງຕຳແໜ່ງທີ່ແນ່ນອນຂອງຖາດ, ແລະ ຄວາມຖືກຕ້ອງຂອງການວາງຕຳແໜ່ງຊ້ຳໆຂອງຖາດສາມາດບັນລຸ 0.003 ມມ.
ຕຽງນອນໃຊ້ຕຽງຮູບຕົວ T ປະສົມປະສານ, ແລະ ຄວາມຕ້ານທານການກະແທກໄດ້ດີຂຶ້ນ 15%. ຮູບແບບການອອກແບບແມ່ນໂຄງສ້າງຮູບຕົວ T ກັບຫົວສຳລັບຕຽງຕັ້ງ ແລະ ນອນ, ແລະ ໂຄງສ້າງມີຂະໜາດກະທັດຮັດ.
ມີຂອບເຂດເຄື່ອງຈັກທີ່ໃຫຍ່ກວ່າ ແລະ ມີຄວາມສາມາດໃນການຮັບນ້ຳໜັກຂອງຊິ້ນວຽກທີ່ສູງກວ່າ
ການອອກແບບແບບໂມດູນ, ຄວາມສາມາດໃນການຂະຫຍາຍໄດ້ຢ່າງຫຼວງຫຼາຍ, ສາມາດໃຊ້ເປັນລະບົບການຜະລິດທີ່ມີຄວາມຍືດຫຍຸ່ນດ້ວຍສາຍອັດຕະໂນມັດ
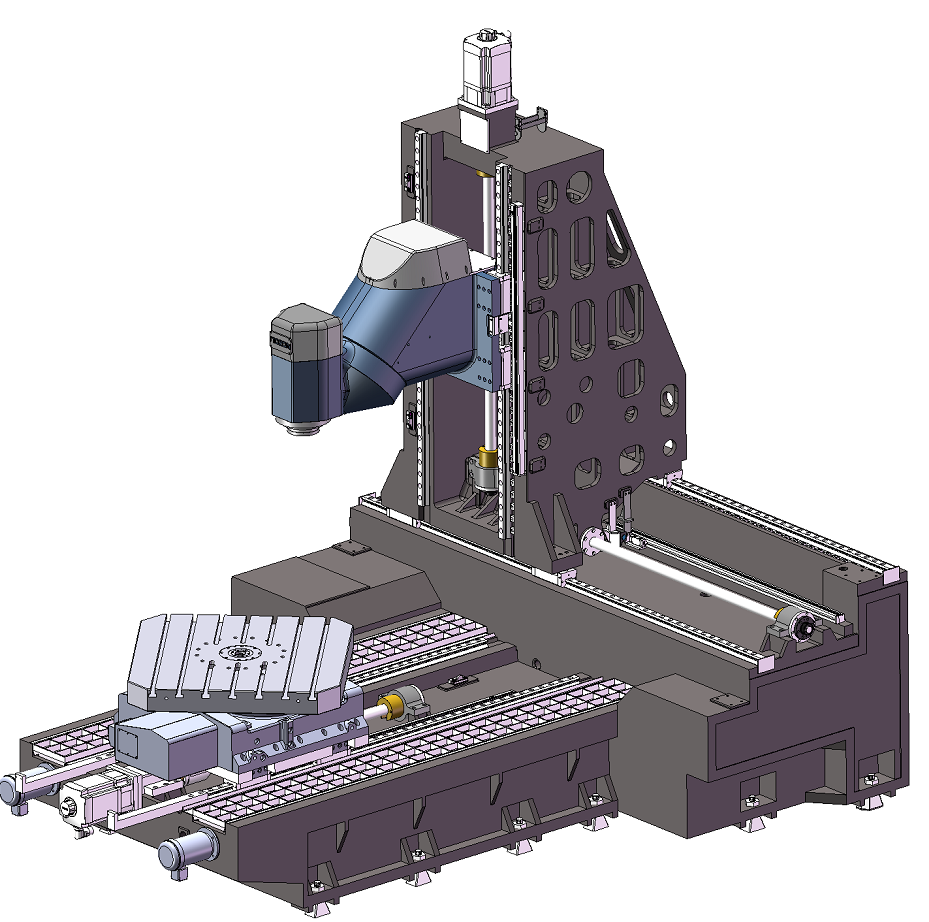
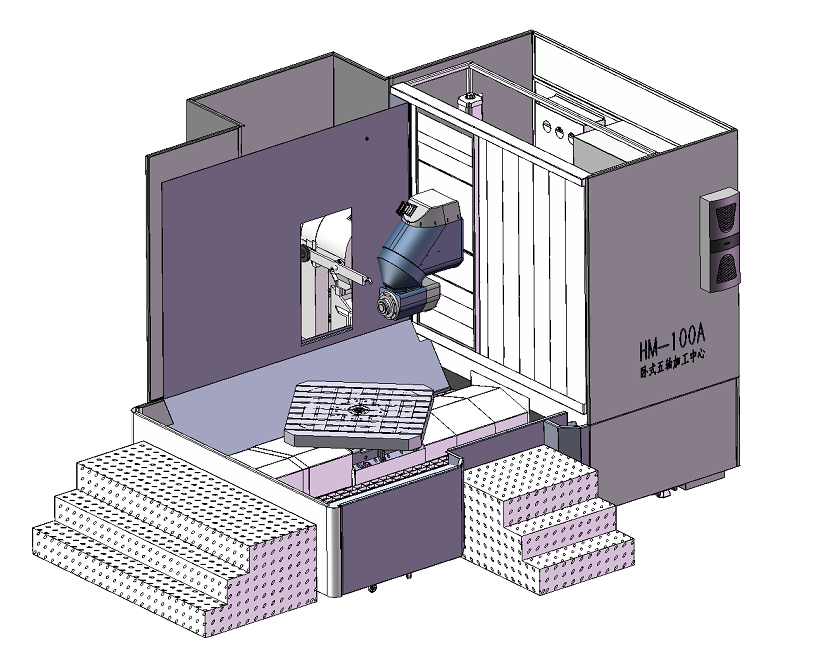
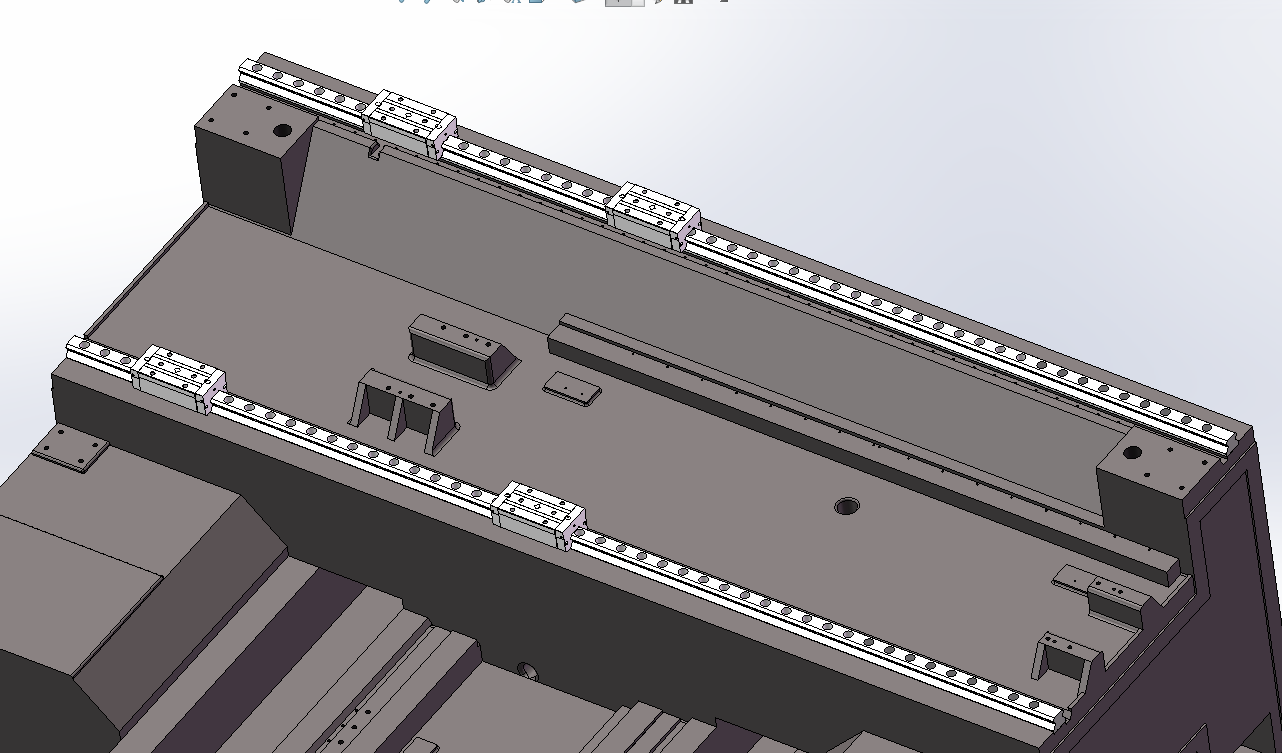
(1) ຮູບແບບລາງລົດໄຟນຳທາງ X: ເສົາມີລາງລົດໄຟນຳທາງເສັ້ນຊື່ລູກກິ້ງໜັກ 55 ມມ ສອງອັນ. ມັນສາມາດຕອບສະໜອງຄວາມຕ້ອງການຂອງຄວາມແຂງແກ່ນ ແລະ ຄວາມແຂງແຮງສູງ, ແລະ ສາມາດຕອບສະໜອງຂໍ້ໄດ້ປຽບທາງດ້ານເຕັກນິກຂອງສຳປະສິດແຮງສຽດທານນ້ອຍ, ຄວາມໄວໃນການເຄື່ອນທີ່ໄວ ແລະ ອາຍຸການໃຊ້ງານທີ່ຍາວນານ; ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ; ຍີ່ຫໍ້ເຄື່ອງວັດແທກສາຍ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(2) ລະບົບຂັບເຄື່ອນແກນ X: ຫຼັງຈາກໃຊ້ມໍເຕີ servo AC ເພື່ອເພີ່ມ ແລະ ຫຼຸດຄວາມໄວ, ມັນຈະຂັບເຄື່ອນສະກູບານທີ່ມີຄວາມແມ່ນຍໍາສູງເສັ້ນຜ່າສູນກາງ 50 ມມ ໃຫ້ໝຸນເພື່ອໃຫ້ໄດ້ການປ້ອນຊ້າຍ ແລະ ຂວາ; ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ; ຍີ່ຫໍ້ສະກູ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(3) ພ້ອມດ້ວຍຂະໜາດຕາຂ່າຍວົງຈອນປິດເຕັມທີ່ມີຄວາມແມ່ນຍໍາສູງສອງເທົ່າ; ຍີ່ຫໍ້ຕາຂ່າຍ: ສະເປນ FAGOR ຫຼືຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
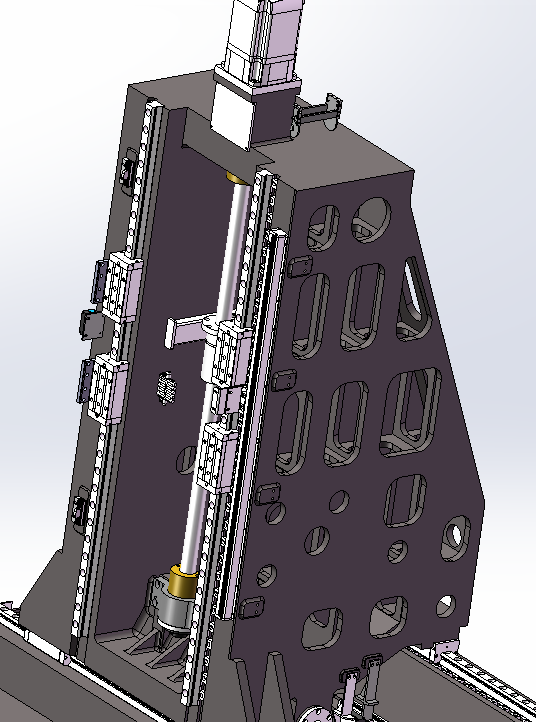
(1) ຮູບແບບລາງນຳທາງ: ແກນ Y ໃຊ້ລາງນຳທາງເສັ້ນຊື່ລູກກິ້ງໜັກ 55 ໜ່ວຍສອງອັນເປັນລາງນຳທາງ ແລະ ເປັນລາງຮັບນ້ຳໜັກ ເພື່ອໃຫ້ຫົວເຈາະທົ່ວໄປແນວຕັ້ງ ແລະ ແນວນອນເຄື່ອນທີ່ຂຶ້ນ ແລະ ລົງ. ມັນສາມາດຕອບສະໜອງຄວາມຕ້ອງການດ້ານເຕັກນິກຂອງການສຳເລັດຮູບຄວາມໄວສູງ ແລະ ການຕັດໜັກຄວາມໄວຕ່ຳ. ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ. ຍີ່ຫໍ້ເຄື່ອງວັດສາຍ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(2) ລະບົບສົ່ງກຳລັງແບບແກນ Y: ຫຼັງຈາກໃຊ້ມໍເຕີ servo AC ເພື່ອເພີ່ມ ແລະ ຫຼຸດຄວາມໄວແລ້ວ, ມັນຈະຂັບສະກູບານທີ່ມີຄວາມແມ່ນຍໍາສູງຂະໜາດເສັ້ນຜ່າສູນກາງ 50 ມມ ໃຫ້ໝຸນເພື່ອຕອບສະໜອງການປ້ອນຂຶ້ນ ແລະ ລົງ. ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ. ຍີ່ຫໍ້ສະກູ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(3) ພ້ອມດ້ວຍຂະໜາດຕາຂ່າຍວົງຈອນປິດເຕັມທີ່ມີຄວາມແມ່ນຍໍາສູງ; ຍີ່ຫໍ້ຕາຂ່າຍ: ສະເປນ FAGOR ຫຼືຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(4) ການປ້ອງກັນຮາງນຳທາງ XY: ເຄື່ອງປ້ອງກັນເກາະໂດຍລວມແມ່ນໃຊ້ສຳລັບການປ້ອງກັນເພື່ອປ້ອງກັນວັດຖຸຕ່າງປະເທດຈາກການເຂົ້າໄປ ແລະ ປົນເປື້ອນຮາງນຳທາງ. ຝາປິດປ້ອງກັນມີຮູບລັກສະນະທີ່ສວຍງາມ ແລະ ມີໂຄງສ້າງທີ່ສົມເຫດສົມຜົນ.
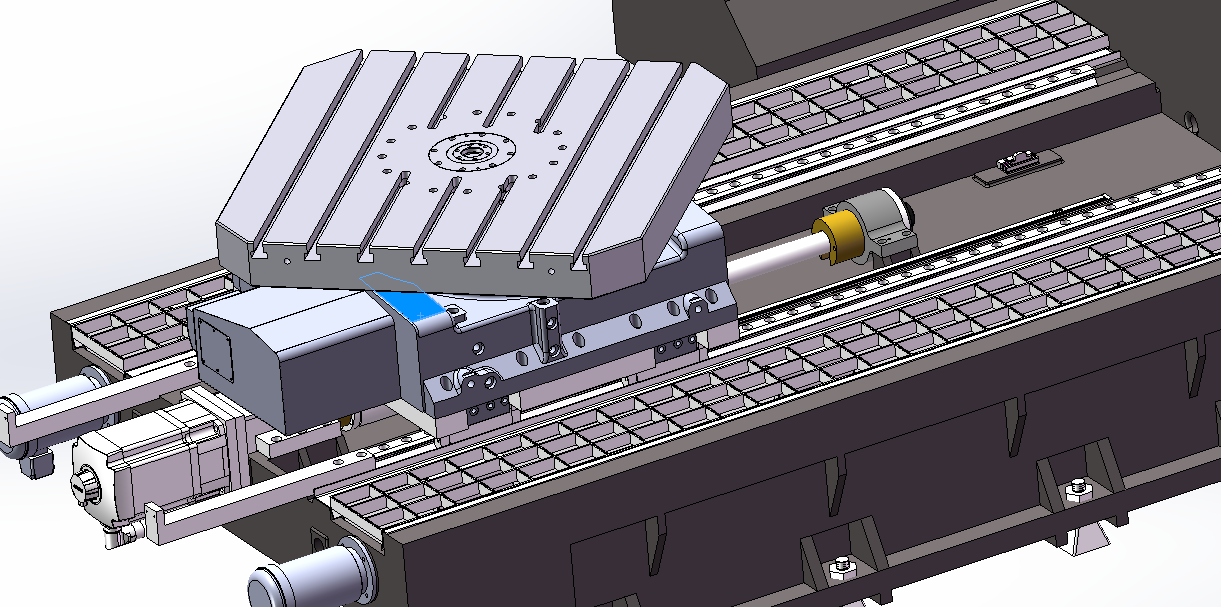
(1) ຮູບແບບລາງນຳທາງ: ແກນ Z ຮັບຮອງເອົາລາງນຳທາງເສັ້ນຊື່ລູກກິ້ງໜັກ 55 ໜ່ວຍສອງອັນເປັນລາງນຳທາງ ແລະ ລາງຮັບນ້ຳໜັກເພື່ອໃຫ້ໂຕະເຄື່ອນຍ້າຍ; ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ; ຍີ່ຫໍ້ເຄື່ອງວັດແທກສາຍ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ຊັ້ນດຽວກັນ;
(2) ລະບົບສົ່ງກຳລັງແບບແກນ Z: ຫຼັງຈາກໃຊ້ມໍເຕີ servo AC ເພື່ອເພີ່ມ ແລະ ຫຼຸດຄວາມໄວ, ມັນຈະຂັບສະກູບານທີ່ມີຄວາມແມ່ນຍໍາສູງຂະໜາດເສັ້ນຜ່າສູນກາງ 50 ມມ ໃຫ້ໝຸນເພື່ອໃຫ້ໄດ້ການປ້ອນດ້ານໜ້າ ແລະ ດ້ານຫຼັງຂອງແກນ Z; ວິທີການຫລໍ່ລື່ນ: ຫລໍ່ລື່ນນ້ຳມັນ; ຍີ່ຫໍ້ສະກູ: ໄຕ້ຫວັນ Shangyin ຫຼື ຍີ່ຫໍ້ທີ່ຄ້າຍຄືກັນ;
(3) ພ້ອມດ້ວຍລະບົບຕາຂ່າຍວົງຈອນປິດເຕັມທີ່ມີຄວາມແມ່ນຍໍາສູງສອງເທົ່າ; ລະບົບຕາຂ່າຍຍີ່ຫໍ້: ສະເປນ FAGOR ຫຼືຍີ່ຫໍ້ຊັ້ນດຽວກັນ.
ຕົວຄວບຄຸມ CNC: Siemens 840Dsl
ລະບົບ CNC ຂອງເຄື່ອງຈັກແມ່ນ Sinumerik 840 sl ຈາກ SIEMENS
ໃນຂະນະທີ່ຕອບສະໜອງການຕັ້ງຄ່າພື້ນຖານຂອງລະບົບ CNC, ຄວາມຕ້ອງການພິເສດຕໍ່ໄປນີ້ແມ່ນຮັບປະກັນ
ໜ່ວຍຄວບຄຸມຂັ້ນຕ່ຳ: ແກນເສັ້ນຊື່ ≤0.001 ມມ, ແກນໝູນ ≤0.001°
ຟັງຊັນການຈຳລອງກຣາບຟິກ
ຟັງຊັນການຫຼຸດຄວາມໄວລົງຈາກມຸມ
ການແຊກແຊງແບບກ້ຽວວຽນ
ໜ້າທີ່ການເຈາະ
ການອະນຸຍາດການຄວບຄຸມ Master-slave
ມາພ້ອມກັບໜ້າຈໍ 15 ນິ້ວ
ດ້ວຍແຜງຄວບຄຸມ MCP 398C
ລວມທັງກະດານ IO 72/48
ໂມດູນແກນຂະຫຍາຍ NX10.3
ໂມດູນສູນ DMC20
ການເກັບກຳຂໍ້ມູນ
ໃຫ້ຂໍ້ມູນທີ່ກ່ຽວຂ້ອງຜ່ານ OPCUA ຫຼື 485 ຫຼື ຊອບແວລະດັບສູງເພື່ອຮັບຮູ້ການເຊື່ອມຕໍ່ຂໍ້ມູນຂ່າວສານກັບອຸປະກອນຂອງຜູ້ໃຊ້, ລວມທັງແຕ່ບໍ່ຈຳກັດພຽງແຕ່:
ຂໍ້ມູນການເຮັດວຽກຂອງອຸປະກອນ (ຄວາມໄວ, ແຮງປ້ອນ, ຊື່ເຄື່ອງມື, ຄວາມຍາວຂອງຕົວຍຶດເຄື່ອງມື, ຄ່າແຮງຂອງແກນໝູນ, ຊື່ໂປຣແກຣມ ແລະ ລຸ້ນ, ບັນທຶກສັນຍານເຕືອນ, ບັນທຶກແຜງປະຕິບັດງານ, ພາລາມິເຕີຂະບວນການຂອງລະບົບພິກັດສູນ, ແລະອື່ນໆ)
ຊື່ອຸປະກອນ, ເວີຊັນຊອບແວ, ຊື່ໂປຣແກຣມ ແລະ ເວີຊັນຂອງໂປຣແກຣມທີ່ກຳລັງເຮັດວຽກຢູ່ໃນປະຈຸບັນ
ສະຖານະການເຮັດວຽກຂອງອຸປະກອນ (ລວມທັງແຕ່ບໍ່ຈຳກັດພຽງແຕ່ການເລີ່ມຕົ້ນທີ່ບໍ່ເຮັດວຽກ, ເຮັດວຽກ, ປິດເຄື່ອງ, ແລະ ສະຖານະຄວາມຜິດພາດ), ແລະ ສາມາດໃຫ້ຄຳເຕືອນກ່ຽວກັບຄວາມລົ້ມເຫຼວຂອງອຸປະກອນ, ການກວດສອບການໃຊ້ພະລັງງານ, ແລະອື່ນໆ.
ສະຖານະການແລ່ນ PLC
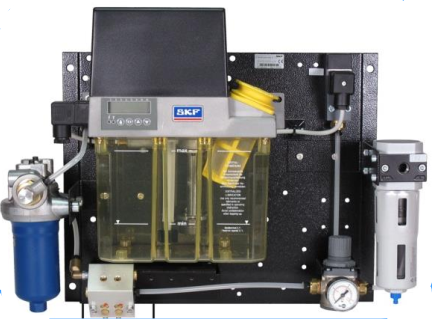
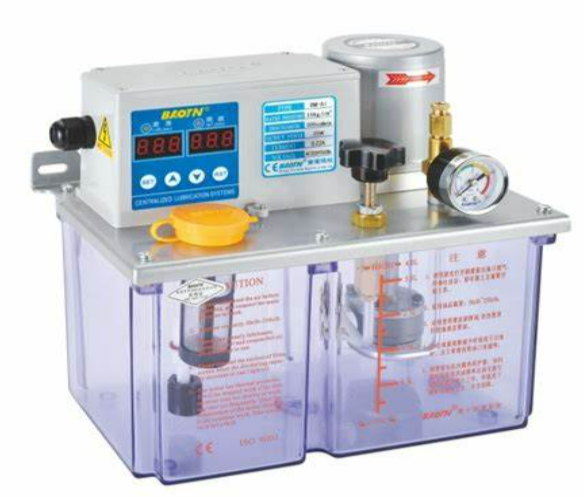
ລະບົບຫລໍ່ລື່ນ; ເຄື່ອງນີ້ຮັບຮອງເອົາເຕັກໂນໂລຊີການສະໜອງນ້ຳມັນທີ່ເປັນເອກະລາດຂອງກຸ່ມ
(1) ຊຸດລະບົບສະໜອງນ້ຳມັນອັດຕະໂນມັດ ແລະ ລະບົບຫລໍ່ລື່ນແບບອິດສະຫຼະໄດ້ຖືກຮັບຮອງເອົາສຳລັບຮາງນຳທາງແກນ X, Y, Z, ສະກູນຳ ແລະ ແຣັກ. ແບຣິ່ງສະກູແມ່ນຫລໍ່ລື່ນດ້ວຍນ້ຳມັນຫລໍ່ລື່ນ.
(2) ການຫລໍ່ລື່ນນ້ຳມັນ ແລະ ອາຍແກັສຂອງເພົາຫຼັກ/ການຫລໍ່ລື່ນນ້ຳມັນບາງອັດຕະໂນມັດແມ່ນຮູບແບບອັດຕະໂນມັດທີ່ກຳນົດເວລາ ແລະ ປະລິມານ, ການກະທຳດັ່ງກ່າວຖືກຄວບຄຸມໂດຍອັດຕະໂນມັດໂດຍລະບົບຄວບຄຸມຕົວເລກ, ແລະ ສາມາດກວດພົບ ແລະ ແຈ້ງເຕືອນໄດ້. ຍີ່ຫໍ້ປ້ຳຫລໍ່ລື່ນແມ່ນທາງເລືອກ: ການຫລໍ່ລື່ນນ້ຳມັນ-ອາກາດ SKF/Proton ຫຼື ຍີ່ຫໍ້ທີ່ຄ້າຍຄືກັນ
ລະບົບໄຮໂດຼລິກ
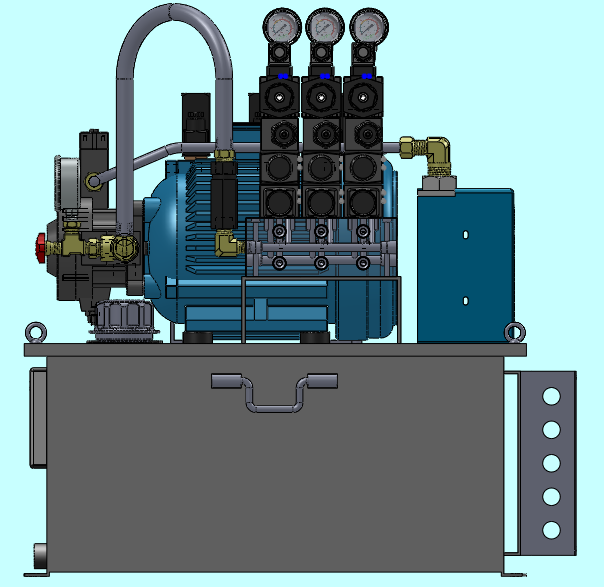
(1) ເຄື່ອງຈັກນີ້ມີລະບົບໄຮໂດຼລິກເອກະລາດ.
(2) ເຄື່ອງຈັກມີສະຖານີສູບນ້ຳໄຮໂດຼລິກແຍກຕ່າງຫາກ, ແລະລະບົບໄຮໂດຼລິກມີອຸປະກອນຕິດຕາມກວດກາຄວາມປອດໄພຈຳນວນໜຶ່ງເຊັ່ນ: ສັນຍານເຕືອນລະດັບນ້ຳມັນ, ສັນຍານເຕືອນອຸນຫະພູມ, ສັນຍານເຕືອນການອຸດຕັນຂອງການໄຫຼຍ້ອນກັບ, ແລະ ສັນຍານເຕືອນຄວາມດັນເຮັດວຽກຕໍ່າສຸດເພື່ອຮັບປະກັນວ່າເຄື່ອງຈັກເຮັດວຽກພາຍໃຕ້ເງື່ອນໄຂຄວາມປອດໄພຕ່າງໆ. ປັບປຸງການປົກປ້ອງຄວາມປອດໄພຂອງຜູ້ປະຕິບັດງານ.
(3) ຍີ່ຫໍ້ສະຖານີໄຮໂດຼລິກ: ເປັນທີ່ຮູ້ຈັກກັນດີພາຍໃນປະເທດ
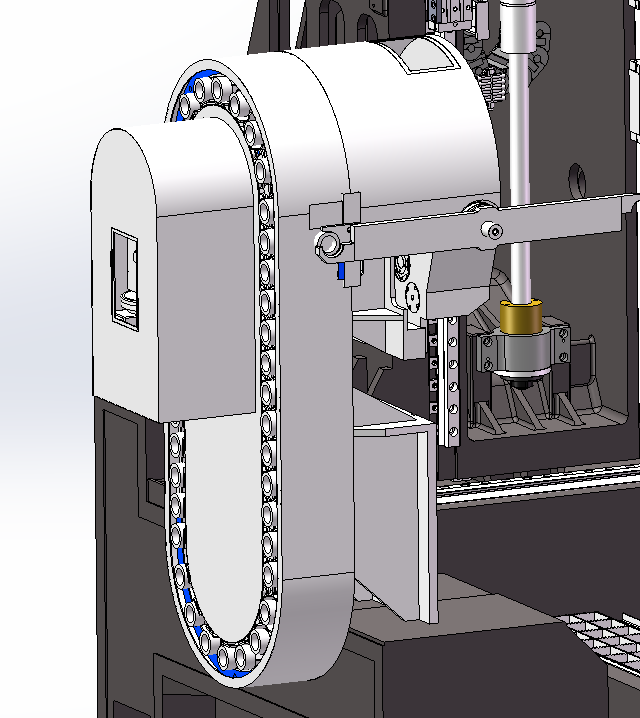
ແກັດເຄື່ອງມື ແກັດ 40T HSK-A63
ຍີ່ຫໍ້ວາລະສານເຄື່ອງມື: ວິສາຫະກິດທີ່ໄດ້ຮັບທຶນຈາກໄຕ້ຫວັນ Desu/Okada ຫຼືຍີ່ຫໍ້ທີ່ຄ້າຍຄືກັນ
ຮ່ອງລະບາຍນໍ້າທັງສອງດ້ານ ແລະ ພື້ນຖານແມ່ນຖືກຫລໍ່ຢ່າງສົມບູນ, ແລະ ຜົນກະທົບປ້ອງກັນການຮົ່ວໄຫຼແມ່ນດີ;
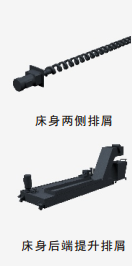
ລະບົບລຳລຽງຊິບກ້ຽວວຽນຢູ່ທັງສອງດ້ານຂອງພື້ນທີ່ປະມວນຜົນຈະຂົນສົ່ງຊິບເຫຼັກທີ່ເກີດຈາກການປະມວນຜົນດ້ວຍຄວາມໄວສູງໄປຫາລະບົບລຳລຽງຊິບຍົກຢ່າງວ່ອງໄວ, ຫຼຸດຜ່ອນການຜິດຮູບທາງຄວາມຮ້ອນ ແລະ ການຜິດຮູບຂອງເຄື່ອງມືເຄື່ອງຈັກ, ແລະ ຮັບປະກັນຄວາມຖືກຕ້ອງ ແລະ ຄວາມໝັ້ນຄົງຂອງເຄື່ອງມືເຄື່ອງຈັກ;
ຂໍ້ມູນດ້ານເຕັກນິກ
| ຮຸ່ນ | NHM-50-P |
| ການເຄື່ອນທີ່ຂອງແກນ X (ຕາຕະລາງເຄື່ອນທີ່ໄປມາ) | 700 |
| ການເຄື່ອນທີ່ຂອງແກນ Y (ລໍ້ເລື່ອນໄປທາງຊ້າຍ ແລະ ຂວາ) | 900 |
| ການເຄື່ອນທີ່ຂອງແກນ Z (ແກນລໍ້ເຄື່ອນທີ່ຂຶ້ນ ແລະ ລົງ) | 780 |
| ໄລຍະຫ່າງຈາກໜ້າປາຍຂອງ spindle ໄປຫາໂຕະເຮັດວຽກ | 100-1350 |
| ຂະໜາດໂຕະເຮັດວຽກ | 500x500 |
| ນ້ຳໜັກທີ່ສາມາດຮັບໄດ້ | 1 |
| ຄວາມໄວສູງສຸດຂອງ Spindle | 15000 |
| ພະລັງງານມໍເຕີຫຼັກ (ຈັດອັນດັບ) | 15 |
| ແຮງບິດສູງສຸດ (ຈັດອັນດັບ) | 72 |
| ແກນຮູບຊົງໂຄ້ງ | HSK-A63 |
| ແຮງບິດສູງສຸດ | 2040 |
| ແຮງບິດສູງສຸດ | 1320 |
| ມຸມແກວ່ງ | ±180°--30° |
| ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ | ±5” |
| ຄວາມສາມາດໃນການເຮັດຊ້ຳໄດ້ | ±3.5” |
| ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ | ±10” |
| ຄວາມສາມາດໃນການເຮັດຊ້ຳໄດ້ | ±6” |
| ຄວາມໄວໃນການຂ້າມຜ່ານໄວ X, Y, Z | 24/24/24 |
| ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ X, Y, Z | ≤0.008 |
| ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ X, Y, Z ຊ້ຳໆ | ≤0.005 |
ການຕັ້ງຄ່າມາດຕະຖານ
| ລະບົບ CNC Siemens 840Dsl | ເຢຍລະມັນ |
| ມໍເຕີເຊີໂວອາຫານ X, Y, Z | Siemens ເຢຍລະມັນ |
| ເຊີໂວໄດຣຟ XYZ | Siemens ເຢຍລະມັນ |
| ມໍເຕີສະປິນເດີ AC ເຊີໂວ | Siemens ເຢຍລະມັນ |
| ຫົວຫ້າແກນຫ້າລິ້ງ | ຊຽງໄຮ້ |
| ສະກູບານ | HIWIN ຫຼືຍີ່ຫໍ້ທຽບເທົ່າ |
| ຄູ່ມືລູກກິ້ງເສັ້ນຊື່ | HIWIN ຫຼືຍີ່ຫໍ້ທຽບເທົ່າ |
| ແຕ່ລະເພົາສະກູແບຣິ່ງ | ຍີ່ປຸ່ນ NSK ຫຼືຍີ່ຫໍ້ທຽບເທົ່າ |
| ການເຊື່ອມຕໍ່ກັບ | ໄຕ້ຫວັນ ຫຼື ຍີ່ຫໍ້ທຽບເທົ່າ |
| ເຄື່ອງຕັດກ້ຽວ | ຊຽງໄຮ້ |
| ການປົກປ້ອງຮາງນຳທາງເຄື່ອງມືເຄື່ອງຈັກ | ຊຽງໄຮ້ |
| ປໍ້ານໍ້າມັນ ແລະ ລະບົບຫລໍ່ລື່ນສ່ວນກາງ | ໂປຣຕອນ ຫຼື SKF ຫຼື ທຽບເທົ່າ |
| ສະວິດຄວາມໃກ້ຄຽງ, ຣີເລກາງ | Omron/Schneider ຫຼື ທຽບເທົ່າ |
| ເຄື່ອງສ້າງກຳມະຈອນດ້ວຍມື | ຜູ້ຜະລິດ/ຫຼື ຍີ່ຫໍ້ທີ່ທຽບເທົ່າທີ່ກຳນົດໂດຍຜູ້ສະໜອງລະບົບ |
| ແກນໝູນ | INNA ຫຼື ທຽບເທົ່າ |
| ເຄື່ອງຈັກຫລໍ່ຂະໜາດໃຫຍ່ | ຊຽງໄຮ້ |
| ການປ້ອງກັນພາຍນອກແຜ່ນໂລຫະເຄື່ອງມືເຄື່ອງຈັກ | ຊຽງໄຮ້ |
| ສະກູຍຶດເຄື່ອງຈັກ, ຊຸດແກຄົບຊຸດ | ຊຽງໄຮ້ |
| ລະບົບໄຮໂດຼລິກ | ມີຊື່ສຽງໃນປະເທດຈີນ |
| ໄຟເຮັດວຽກ ແລະ ໄຟເຕືອນ | ມີຊື່ສຽງໃນປະເທດຈີນ |
| ກົນໄກການດຸ່ນດ່ຽງຂອງແກນ Spindle | ມີຊື່ສຽງໃນປະເທດຈີນ |
| ລະບົບເຮັດຄວາມເຢັນ Spindle ແລະລະບົບສະໜອງນ້ຳ | ມີຊື່ສຽງໃນປະເທດຈີນ |
| ເຄື່ອງມືບຳລຸງຮັກສາທົ່ວໄປ | ມີຊື່ສຽງໃນປະເທດຈີນ |
| ຄູ່ມືການໃຊ້ງານກົນຈັກ |
|
| ຄູ່ມືການໃຊ້ງານໄຟຟ້າ |
|
| ການຮັບຮອງ |
|
| ບັນຊີລາຍຊື່ການຫຸ້ມຫໍ່ |
|
| ແຜນວາດໄຟຟ້າ |
|
| ຄູ່ມືການໃຊ້ງານລະບົບ |
|
| ຄູ່ມືການບຳລຸງຮັກສາລະບົບ |
|
| ຄູ່ມືພາລາມິເຕີລະບົບ |
|
| ຕາຕະລາງພາລາມິເຕີຂອງລະບົບໂຮງງານ |
|
| ຮູບແຕ້ມພື້ນຖານ | ສະໜອງໃຫ້ຫຼັງຈາກສັນຍາມີຜົນບັງຄັບໃຊ້ |
| ຄູ່ມືຄວບຄຸມອຸນຫະພູມກ່ອງຄວບຄຸມ |
|
ຂອບໃຈສຳລັບຄວາມສົນໃຈຂອງທ່ານ!
ໝວດໝູ່ຜະລິດຕະພັນ
-

ສູນເຄື່ອງຈັກ CNC ຄວາມແຂງແກ່ນສູງຊຸດ VC...
-

ຄູ່ມືເສັ້ນຊື່ຖັນເຄື່ອນທີ່ອອກຕາມແນວນອນຊຸດ HP...
-

ຄູ່ມືເສັ້ນຊື່ຖັນເຄື່ອນທີ່ອອກຕາມແນວນອນຊຸດ HT...
-

ເຄື່ອງຕັດ CNC ໜັກສີ່ລໍ້ VS ຊຸດ...
-

ສູນເຄື່ອງຈັກ CNC ຊຸດ V ທີ່ມີຄວາມແຂງແກ່ນສູງ
-

ສູນເຄື່ອງຈັກ CNC ຖັນຄູ່ຊຸດ X
-

ສູນເຄື່ອງຈັກ CNC 5 ແກນແນວນອນ TKG1600
-

ເຄື່ອງກ້ຽວ ແລະ ເຈາະແນວຕັ້ງ CNC ແບບປະສົມ...
-

ສູນເຄື່ອງຈັກ CNC ຄວາມໄວສູງ GM Series
-

ເຄື່ອງຕັດ CNC ຄວາມໄວສູງຊຸດ GT
-

ເຄື່ອງກຶງ CNC ແກນຄູ່ SK32
-

ສູນເຄື່ອງຈັກ CNC ແນວຕັ້ງ RFTV510 ສຳລັບລໍ້...